


V městských odvodňovacích systémech, řekách a různých vodních zařízeních je akumulace sedimentů běžným a náročným problémem. Tradiční metody bagrování jsou nejen neefektivní, ale mohou mít také určitý dopad na životní prostředí. S pokrokem technologie se objevili inteligentní bagrovací roboti, kteří přinášejí nová řešení pro bagrovací práce. Nyní se podrobně podíváme na princip fungování inteligentních bagrovacích robotů.
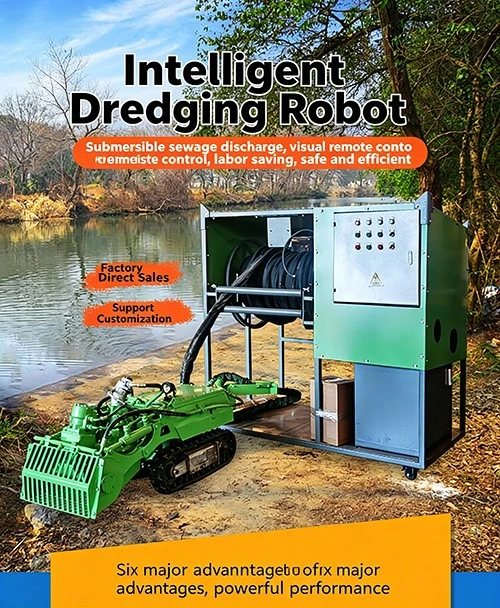
1. Snímací systém
Inteligentní bagrovací roboti jsou vybaveni řadou pokročilých senzorů, které je obdarují bystrými „smysly“ k vnímání okolního prostředí.
Sonarové senzory: Sonarové senzory jsou jako „podvodní oči“ robota. Vysíláním a přijímáním ultrazvukových vln může sonar detekovat podvodní topografii, tloušťku sedimentu a umístění překážek. Dokáže rychle a přesně zmapovat trojrozměrnou - mapu bagrovací oblasti, což robotovi pomůže naplánovat cestu bagrování a vyhnout se kolizi s podvodním potrubím, mostními pilíři a jinými překážkami. Například v komplexní městské kanalizační potrubní síti mohou sonarové senzory předem detekovat ohyby, změny průměru a ucpání potrubí a navádět robota k bezpečnému a efektivnímu pohybu vpřed.
Senzory LiDAR: V otevřených - vodních oblastech nad vodní hladinou nebo v relativně širokých vodních prostředích hrají důležitou roli senzory LiDAR. Vyzařováním laserových paprsků a měřením doby odraženého světla určuje vzdálenost a tvar objektů. Během bagrovacích operací může LiDAR vnímat okolní prostředí v reálném - čase, identifikovat hranice břehu, plovoucí objekty na vodě a další informace, a poskytovat tak přesnou datovou podporu pro autonomní navigaci a bagrovací operace robota. Například při bagrování jezera může LiDAR pomoci robotovi přesně definovat rozsah bagrování a vyhnout se ovlivnění okolní ekologie mimo pracovní oblast.
Senzory kvality vody: Senzory kvality vody jsou jako „nos“ robota a používají se ke sledování různých ukazatelů kvality vody v reálném - čase, jako je hodnota pH, obsah rozpuštěného kyslíku a koncentrace těžkých kovů. Prostřednictvím monitorování kvality vody můžeme na jedné straně pochopit dopad bagrovacích prací na kvalitu vody, abychom zajistili, že proces bagrování nezpůsobí sekundární znečištění; na druhou stranu můžeme strategii bagrování upravit podle změn kvality vody. Například v oblastech se silným znečištěním zvyšte intenzitu bagrování nebo použijte speciální metody bagrování.
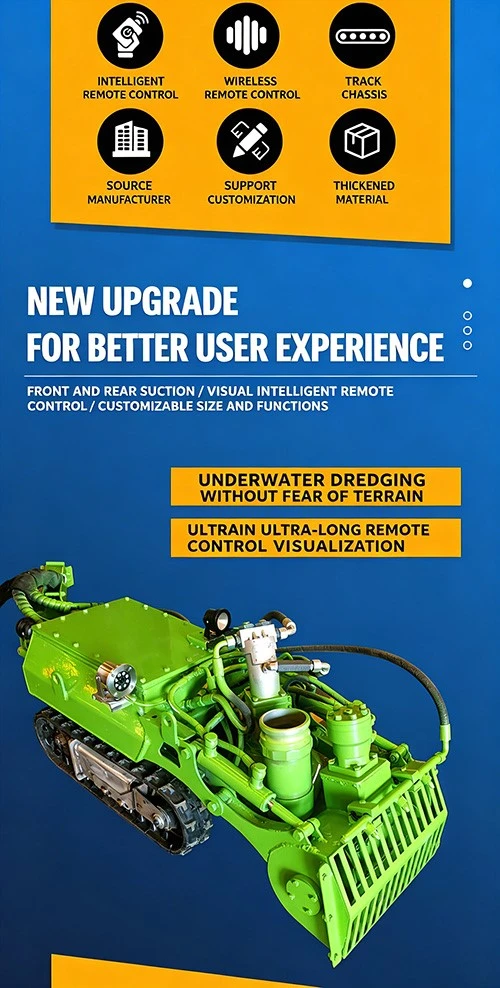
2. Navigační a polohovací systém
Aby se inteligentní bagrovací roboti ve složitém vodním prostředí přesně dostali na určené místo bagrování a fungovali podle trasy 预定, potřebují přesný navigační a polohovací systém.
Global Positioning System (GPS): Na otevřených vodních plochách může GPS poskytovat vysoce přesné - informace o poloze robota, což mu umožňuje určit jeho polohu v geografickém souřadnicovém systému. Porovnáním s předem - nastavenou hloubkovou trasou může robot upravit směr své cesty v reálném - čase, aby bylo zajištěno, že bude sledovat plánovanou cestu pro bagrovací práce. Ve vnitřních kanalizačních potrubích nebo podmořských oblastech se silným blokováním signálu však bude signál GPS ovlivněn.
Inerciální navigační systém (INS): Aby se vyrovnaly nedostatky GPS ve speciálních prostředích, hraje důležitou roli inerciální navigační systém. INS vypočítává změny polohy, rychlosti a polohy robota měřením jeho zrychlení a úhlové rychlosti pomocí principů newtonovské mechaniky. I v případě nepřítomnosti satelitních signálů může INS umožnit robotu nepřetržitě udržovat přesné vnímání své polohy a směru a zajistit tak kontinuitu a přesnost bagrovacích operací. Například při procházení dlouhých - podzemních drenážních trubek lze INS integrovat s dalšími daty senzorů, aby bylo dosaženo přesné navigace robota.
Vizuální navigace: Inteligentní bagrovací roboti jsou také vybaveni kamerami s vysokým rozlišením -, které umožňují navigaci pomocí technologie vizuálního rozpoznávání. Kamera pořizuje snímky okolního prostředí a robot používá algoritmy pro rozpoznávání snímků k analýze těchto snímků, identifikaci konkrétních značek, hraničních čar a dalších informací, čímž určuje svou polohu a směr pohybu. Vizuální navigace může poskytnout podrobnější a přesnější navigační informace v blízkosti složitých podvodních struktur nebo v oblastech se zřejmými vizuálními rysy, čímž doplňuje další navigační metody a zlepšuje přesnost a přizpůsobivost navigace robota.
3. Systém provádění bagrování
Na základě vnímání a polohování je systém provádění bagrování inteligentního bagrovacího robota zodpovědný za dokončení skutečné bagrovací práce.
Manipulátor a bagrovací nástroje: Robot je obvykle vybaven flexibilním manipulátorem a na konci manipulátoru lze vyměnit různé bagrovací nástroje podle různých potřeb bagrování. Například při odstraňování shluků tvrdého sedimentu se uplatní bagrovací hlava s výkonnými drtícími zuby. Houpáním a otáčením manipulátoru se shluky rozbíjejí a míchají; u relativně sypkých sedimentů se používá sací tryska k nasávání sedimentu do dopravního potrubí silným sáním. Pohyb manipulátoru je řízen vysoce přesnými motory a řídicími systémy -, které dokážou dosáhnout přesné polohy a provozu a zajistit tak efektivní dokončení bagrovacích prací.
Sací a vypouštěcí systém: Sací a vypouštěcí systém je jednou ze základních částí bagrovacího robota. Když bagrovací nástroj rozvíří nebo rozbije sediment, sací hubice rychle nasaje sediment. Během procesu sání může silné sání zajistit rychlé a účinné shromažďování sedimentu a zároveň zabránit šíření sedimentu ve vodě způsobujícímu sekundární znečištění. Nasátý sediment je potrubím dopravován do filtračního zařízení uvnitř robotu. Po předběžné filtraci se voda vypustí a zbývající sediment se uloží do speciální skladovací nádrže. Když je skladovací nádrž plná, robot dopraví sediment do určeného místa vypuštění k ošetření podle předem nastaveného programu -.
Pohonný systém: Aby se mohl ve vodě volně pohybovat, je inteligentní bagrovací robot vybaven účinným pohonným systémem. Mezi běžné způsoby pohonu patří pohon vrtulí a vodní - proudový pohon. Vrtulový pohon má vysokou účinnost pohonu a je vhodný pro rychlý pohyb na otevřených vodních plochách; vodní - tryskový pohon má lepší manévrovatelnost a ovladatelnost a funguje dobře v úzkých řekách nebo složitých potrubních prostředích. Prostřednictvím přesného ovládání pohonného systému může robot provádět různé akce, jako je pohyb vpřed, vzad a otáčení, přičemž flexibilně upravuje polohu a úhel bagrování, aby se přizpůsobil různým podmínkám bagrování.
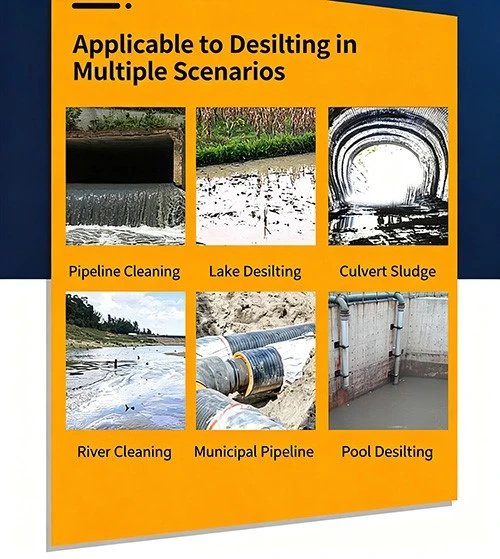
4. Řídicí systém a analýza dat
Řídicí systém inteligentního bagrovacího robota je jako jeho "mozek", zodpovědný za koordinaci práce různých systémů a analýzu a zpracování shromážděných dat.
Centrální řídicí systém: Centrální řídicí systém je hlavním centrem robota. Přijímá informace z různých senzorů, analyzuje a posuzuje data podle předem nastavených algoritmů a programů a poté posílá pokyny do navigačního systému, systému provádění bagrování atd., aby dosáhl autonomního provozu robota. Když například sonarový senzor detekuje překážku vpředu, centrální řídicí systém okamžitě upraví navigační systém, naplánuje novou cestu a současně řídí systém provádění bagrování, aby se pozastavil nebo upravil pracovní stav, aby se zabránilo kolizi.
Analýza dat a inteligentní rozhodování -: Robot během provozu nepřetržitě shromažďuje velké množství dat, včetně tloušťky sedimentu, změn kvality vody, účinnosti bagrování atd. Prostřednictvím - hloubkové analýzy těchto dat může robot činit inteligentní rozhodnutí. Například podle tloušťky a povahy sedimentu v různých oblastech automaticky upravte pracovní parametry bagrovacího nástroje, jako je drtící síla, sací síla atd., abyste dosáhli nejlepšího bagrovacího účinku; prostřednictvím dlouhodobé - analýzy údajů o kvalitě vody předvídat dopad bagrovacích prací na ekologické prostředí a včas upravit strategii bagrování, abyste dosáhli bagrování šetrného k životnímu prostředí. Současně mohou být výsledky analýzy dat předány zpět operátorovi a poskytovat referenční a optimalizační návrhy pro následné bagrovací práce.

Závěrem lze říci, že inteligentní bagrovací roboty získávají informace o životním prostředí prostřednictvím snímacího systému, přesně se pohybují pomocí navigačního a polohovacího systému, dokončují bagrovací operace pomocí systému provádění bagrování a dosahují inteligentního provozu a řízení spoléhajícího se na řídicí systém a analýzu dat. Tento vysoce integrovaný pracovní princip umožňuje inteligentním bagrovacím robotům plnit bagrovací úkoly efektivně, přesně a šetrně k životnímu prostředí v různých složitých vodních prostředích, což hraje důležitou roli v hladkém provozu městských odvodňovacích systémů a zlepšování ekologického prostředí řek.


