


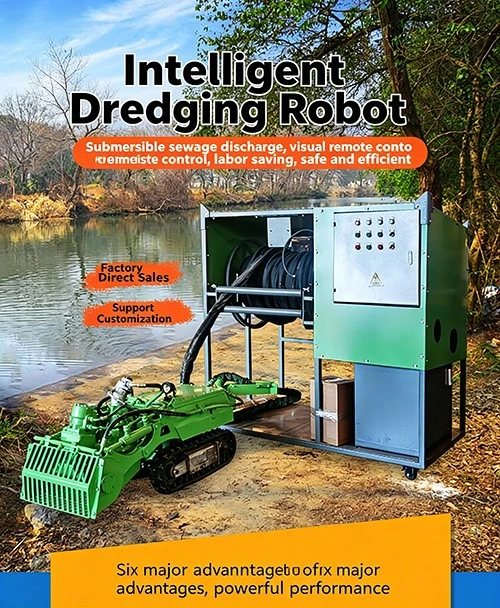
V oblasti řízení vodního prostředí se obojživelní bagrovací roboti díky svým jedinečným přednostem postupně stávají výkonnými pomocníky při bagrovacích pracích. Efektivní provoz těchto robotů závisí na jejich dobře - navržené struktuře. V následujícím textu budou podrobně představeny jeho hlavní součásti.
I. Energetický systém
Energetický systém je „srdcem“ obojživelného bagrovacího robota a poskytuje energetickou podporu pro všechny jeho funkce. Obvykle se skládá z vysoce výkonných - lithium-iontových baterií - nebo palivových motorů. Lithium-iontové baterie - jsou čisté, šetrné k životnímu prostředí a produkují nízkou hlučnost, takže jsou vhodné pro vodní plochy s vysokými požadavky na životní prostředí, jako jsou městské vnitrozemské řeky a krajinná jezera. Jejich energetická hustota se neustále zvyšuje, což umožňuje robotu uspokojit potřeby dlouhodobých - bagrovacích operací. Palivové motory na druhé straně mohou poskytovat výkonnější výkon, který je vhodný pro velké řeky, přístavy a další oblasti s velkým množstvím usazenin a drsným pracovním prostředím, což zajišťuje, že robot může stále pracovat stabilně ve složitých pracovních podmínkách.
II. Mechanismy pohybu a řízení
1. Mechanismy pohybu půdy
Aby se robot přizpůsobil cestování po zemi, je obvykle vybaven podvozkem pásového typu - nebo kolového typu -. Podvozek pásového podvozku - má velkou kontaktní plochu se zemí a nízký tlak, což mu umožňuje stabilní jízdu na měkkém podkladu nebo v oblastech s velkým zvlněním terénu a je méně pravděpodobné, že uklouzne nebo uvízne. Naproti tomu podvozek s koly typu - má vyšší rychlost jízdy a mobilitu, což usnadňuje rychlý přesun na pracoviště na rovném pozemku. Kromě toho mají některé pokročilé roboty také funkci nastavitelné výšky podvozku, aby se vyrovnaly s různými podmínkami vozovky.
2. Vodní pohonné mechanismy
Při provozu na vodní hladině se robot při pohybu vpřed, vzad a zatáčení spoléhá na vrtule nebo vodní trysky -. Vrtule mají vysokou účinnost pohonu a dokážou poskytnout stabilní výkon pro robota, což mu umožňuje rychlý pohyb na otevřených vodních plochách. Vodní trysky - mají lepší mobilitu a manévrovatelnost, zvláště vhodné pro práci v úzkých řekách nebo oblastech, které vyžadují časté otáčení. Robot je přitom většinou vybaven více pohonnými zařízeními. Přesným ovládáním rychlosti a směru otáčení každé trysky lze dosáhnout flexibilního řízení založeného na vodě -.
III. Provozní mechanismy bagrování
1. Manipulátor a bagrovací nástroje
Bagrovací robot je vybaven flexibilním manipulátorem, který se může pohybovat v různých úhlech a stupních volnosti, což mu umožňuje přesně umístit oblasti, které potřebují bagrování. Na konci manipulátoru lze vyměnit různé bagrovací nástroje podle různých požadavků na bagrování. Například sací hlavice slouží k odsávání sypkých sedimentů; drtící hrábě se používají k rozbití shluků tvrdého sedimentu pro následné odsávání; a drapák dokáže posbírat velké - odpadky a nečistoty. Ve spolupráci s manipulátorem mohou tyto bagrovací nástroje efektivně plnit různé bagrovací úkoly.
2. Sací a vypouštěcí systém
Sací a vypouštěcí systém je hlavní částí bagrovací operace. Poté, co bagrovací nástroj rozmíchá sediment, silné sání nasaje sediment přes sací potrubí. Po průchodu filtračním zařízením pro předběžnou separaci k odstranění velkých nečistot je směs bahna - s vodou transportována do skladovací nádrže. Když je skladovací nádrž plná, robot může sediment dopravit na určené místo a vypustit jej vypouštěcím potrubím. Některé roboty jsou také vybaveny odvodňovacím zařízením pro odvodnění sedimentu před vypuštěním, čímž se sníží přepravní objem a jeho dopad na životní prostředí.
IV. Snímací a řídicí systémy
1. Senzory
Robot je vybaven řadou senzorů pro vnímání okolního prostředí. Sonarové senzory se používají k detekci podvodní topografie, tloušťky sedimentu a umístění překážek a poskytují přesné podvodní informace pro bagrovací operace. Senzory LiDAR dokážou vnímat vzdálenost a tvar okolních objektů v reálném - čase ve vodním i pozemním prostředí, což robotovi pomáhá s autonomní navigací a vyhýbáním se překážkám. Vizuální senzory využívají technologii rozpoznávání obrazu k identifikaci charakteristik a cílů bagrovací oblasti a pomáhají robotovi přesně ovládat bagrovací nástroje. Senzory kvality vody se navíc používají ke sledování kvality vody v reálném - čase, aby bylo zajištěno, že proces bagrování nezpůsobí sekundární znečištění životního prostředí.
2. Řídicí systém
Řídicí systém je jako „mozek“ robota. Přijímá a zpracovává informace z různých senzorů a podle přednastavených programů a algoritmů přesně řídí pohyb robota, řízení, bagrovací operace a další akce. Operátoři mohou robotovi zadávat příkazy prostřednictvím bezdrátového dálkového ovládání nebo platformy vzdáleného monitorování. Současně má řídicí systém také autonomní provozní režim, který může automaticky upravovat strategii provozu podle změn prostředí, aby bylo dosaženo efektivních a inteligentních bagrovacích prací.
V. Pomocné systémy
1. Ochranný systém
Kvůli složitému pracovnímu prostředí obojživelných bagrovacích robotů musí mít dobrý ochranný výkon. Jejich vnější pláště jsou vyrobeny z vysoce - pevných a korozi odolných - materiálů, které dokážou odolat erozi vody, usazenin, chemickým látkám atd. Elektrická zařízení a klíčové komponenty jsou vodotěsné, odolné proti prachu - a vlhkosti -, což zajišťuje dlouhodobý - stabilní provoz robota v drsném prostředí.
2. Komunikační systém
Komunikační systém udržuje v reálném čase - kontakt mezi robotem a operátorem. Prostřednictvím bezdrátové komunikační technologie může operátor získat v reálném čase - informace, jako je poloha robota, pracovní stav a data ze senzorů, a vzdáleně ovládat různé operace robota. V některých rozsáhlých projektech bagrování - lze k dosažení vzdáleného monitorování a ovládání použít také satelitní komunikaci, která zajistí, že robot může normálně pracovat ve vzdálených oblastech nebo oblastech se slabým signálem.
Prostřednictvím koordinovaného provozu těchto konstrukčních součástí mohou obojživelní bagrovací roboti dosahovat efektivních a inteligentních bagrovacích operací v různých vodních a pozemních prostředích, což poskytuje silnou technickou podporu pro řízení vodního prostředí. S neustálým pokrokem vědy a techniky budou jejich struktury a funkce nadále optimalizovány a budou hrát větší roli v budoucí ochraně životního prostředí.


